2026-10-18 · 约束优化
高级工程数学
2026-10-18
沈超敏
计算机科学与技术学院
cmshen@cs.ecnu.edu.cn
文附楼 105
今天内容
- 复习、拓展
Topic 2 Conditions
Ch. 7 (一维搜索方法)
Gradient Methods
Newton's Methods
- Lagrange 乘子法
• The Karush–Kuhn–Tucker (KKT) Conditions
上次内容回顾: Topic 2: Optimality Conditions
Three acronyms:
• FONC (First Order Necessary Condition)
• SONC (Second Order Necessary Condition)
• SOSC (Second Order Sufficient Condition)
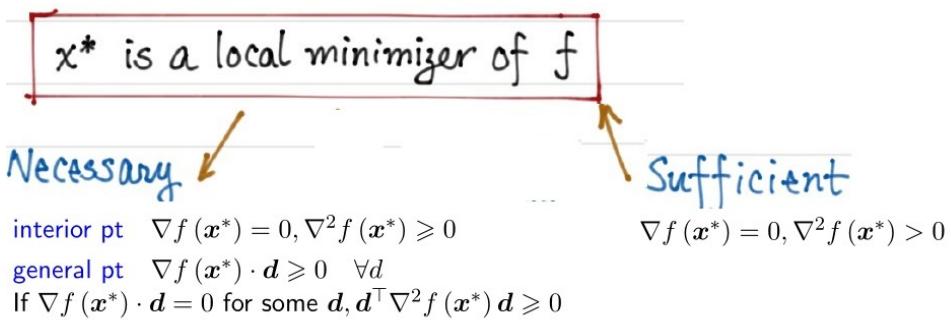
interior pt \(\nabla f(x^{*}) = 0, \nabla^{2}f(x^{*}) \geqslant 0\)
general pt \(\nabla f(x^{*})\cdot d\geqslant 0\quad \forall d\)
最优性条件
一阶必要条件(First Order Necessary Condition)
Theorem. \(x^{*}\) is a local minimizer of f over \(\Omega\) . Then for any feasible direction d at \(x^{*}\) , we have
\[
\nabla f \left(\boldsymbol {x} ^ {*}\right) \cdot \boldsymbol {d} \geqslant 0
\]
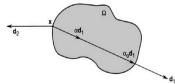
Explanation. ① feasible direction d at a point \(x \in \Omega\) is a direction so that: starting from x and moving towards d remains in \(\Omega\) .
Math language: \(\exists\alpha_{0}>0\) s.t. \(x+\alpha d\in\Omega,\forall\alpha\in[0,\alpha_{0}]\)
② \(\nabla f(x^{*}) \cdot d\) : inner product of two vectors.
Also write as \(\boldsymbol{d}^{\top}\nabla f(\boldsymbol{x}^{*})\) or \((\nabla f(\boldsymbol{x}^{*}),\boldsymbol{d})\) , \(\langle\nabla f(\boldsymbol{x}^{*}),\boldsymbol{d}\rangle\)
\(\frac{\partial f}{\partial d} \triangleq \nabla f \cdot d\) is the directional derivative when \(\| d \| = 1\)
• ③ Define \(\phi(\alpha) = f(x^{*} + \alpha d)\) for \(\alpha \in [0, \alpha_{0}]\) , then
\[
\phi^ {\prime} (0) = \left\{ \begin{array}{l l} \lim _ {\alpha \to 0 ^ {+}} \frac {\phi (\alpha) - \phi (0)}{\alpha} = \lim _ {\alpha \to 0 ^ {+}} \frac {f (\boldsymbol {x} ^ {*} + \alpha \boldsymbol {d}) - f (\boldsymbol {x} ^ {*})}{\alpha} & \text {Def} \\ \nabla f \left(\boldsymbol {x} ^ {*}\right) \cdot \boldsymbol {d} & \text {Chain rule} \end{array} \right.
\]
Ch 7. One-Dimensional Search Methods
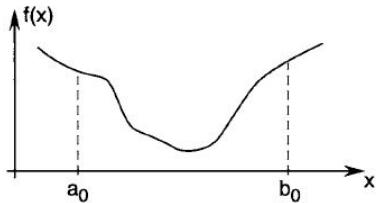
7.1 Introduction
7.2 Golden Section Search
7.3 Fibonacci Method
7.4 Bisection Method
7.5 Newton's Method
7.6 Secant Method
7.7 Bracketing
7.8 Line Search in Multidimensional Optimization
Topic 3: Gradient Methods
梯度方法
\[
\text{By Cauchy--Schwarz, } (\nabla f, \boldsymbol{d}) \leqslant \| \nabla f \| \cdot \| \boldsymbol {d} \| = \| \nabla f \| \text { if } \| \boldsymbol {d} \| = 1
\]
Equality holds when \(\boldsymbol{d} = \frac{\nabla f}{\|\nabla f\|}\).
Therefore \(-\nabla f(\boldsymbol{x})\) is the max-rate descending direction. When \(\nabla f(\boldsymbol{x}) \neq \mathbf{0}\) , for \(\alpha\) sufficiently small, \(f(\boldsymbol{x} - \alpha \nabla f(\boldsymbol{x})) < f(\boldsymbol{x})\) .
Gradient Descent Algorithm:
Start from \(x^{0}\) for \(k = 0, 1, 2, \cdots\) till converge
\[
\boldsymbol {x} ^ {k + 1} = \boldsymbol {x} ^ {k} - \alpha_ {k} \nabla f (\boldsymbol {x} ^ {k})
\]
Ideal condition: \(\left\| \nabla f(x^k)\right\| = 0\)
Practical conditions:
gradient condition \(\left\| \nabla f\left(\boldsymbol{x}^k\right)\right\| < \varepsilon\)
success objective condition \(\frac{|f(x^{k+1}) - f(x^k)|}{|f(x^k)|} < \varepsilon\)
successive point difference \(\frac{\left\|\boldsymbol{x}^{k+1}-\boldsymbol{x}^{k}\right\|}{\left\|\boldsymbol{x}^{k}\right\|}<\varepsilon\)
Replace denominator by \(\max\left\{1,|f\left(\boldsymbol{x}^{k}\right)|\right\}\) or \(\max\{1,\|\boldsymbol{x}^{k}\|\}\) to avoid division by tiny numbers.
梯度下降法的性质:相邻方向垂直
\[
\alpha_ {k} = \arg \min _ {\alpha \geq 0} f (x _ {k} - \alpha \nabla f (x _ {k})).
\]
令
\[
\phi (\alpha) = f (x _ {k} - \alpha \nabla f (x _ {k})).
\]
由于 \(\alpha_{k}\) 是内部极小点,所以
利用链式法则,
\[
\phi^ {\prime} (\alpha_ {k}) = 0.
\]
\[
\phi^ {\prime} (\alpha) = - \nabla f (x _ {k} - \alpha \nabla f (x _ {k})) ^ {T} \nabla f (x _ {k}).
\]
代入 \(\alpha_{k}\) ,得到
\[
- \nabla f (x _ {k + 1}) ^ {T} \nabla f (x _ {k}) = 0.
\]
因此
\[
\boxed {\nabla f (x _ {k + 1}) ^ {T} \nabla f (x _ {k}) = 0}
\]
上次作业
编写一个完整的最速下降算法,
-
定义 \(f(\pmb{x})\)
-
给出 \(x^{*}\) 的算法
运行时,输入 \(f(x)\) 和 \(x_{0}\)
输出 \(x^{*}\)
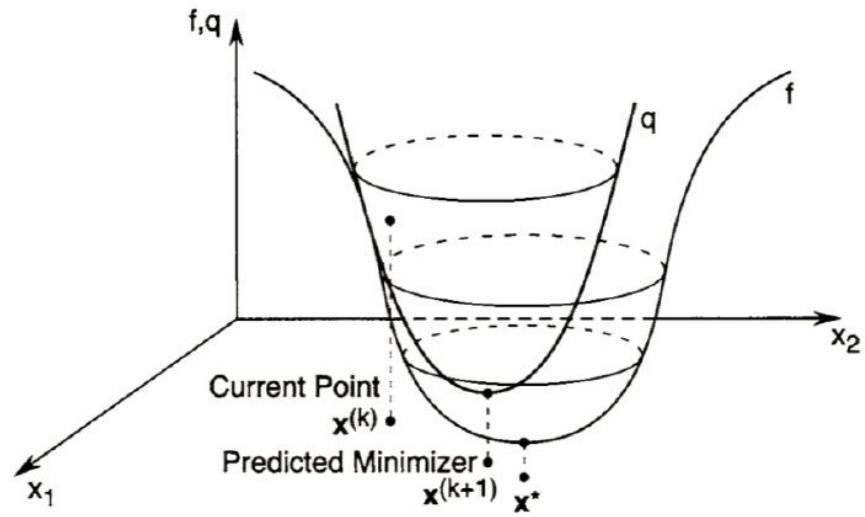
Newton's method for minimizing \(f\) is
- If \(n=1\): \(x_{k+1}=x_k-[f''(x_k)]^{-1}f'(x_k)\).
- If \(n>1\): \(x_{k+1}=x_k-[\nabla^2 f(x_k)]^{-1}\nabla f(x_k)\).
An equivalent form is to solve \(\nabla^2 f(x_k)d_k=-\nabla f(x_k)\), then update \(x_{k+1}=x_k+d_k\).
The Hessian need not be positive definite; it only needs to be nonsingular (invertible). Thus Newton's method also applies to nonconvex optimization problems, but it may not find a local minimum.
今天:Lagrange 乘子法
A series of steps by which you could get the answer if you didn't understand what you were trying to do.
Feynman
即使你不明白自己在做什么,也能通过一系列步骤得到答案。
Video: Lagrange 乘子法 (Constrained Optimization)
- Constrained optimization introduction
https://www.youtube.com/watch?v=vwUV2IDLP8Q
- Lagrange multipliers, using tangency to solve constrained optimization
https://www.youtube.com/watch?v=yuqB-d5MjZA
- Finishing the introduction to Lagrange multiplier example
https://www.youtube.com/watch?v=aep6lwPqm6I
- Meaning of Lagrange multiplier
https://www.youtube.com/watch?v=m-G3K2GPmEQ
- Proof for the meaning of Lagrange multipliers
https://www.youtube.com/watch?v=b9B2FZ5cqbM
约 30min
问题引入
很多极值问题中,目标函数的自变量不能在其定义域上自由变化,而要受到某些条件约束。
例(1):设计一个容积为 \(V\) 的长方形无盖水箱,长、宽、高各取多少时,表面积最小?设长、宽、高分别为 \(x,y,z\),则
- 目标函数:\(S=2z(x+y)+xy\);
- 约束条件:\(xyz=V\).
定义(极值(最值))
设目标函数为
\[
y = f \left(x _ {1}, x _ {2}, \dots , x _ {n}\right), \quad \left(x _ {1}, x _ {2}, \dots , x _ {n}\right) \in D \subset \mathbb {R} ^ {n};
\]
约束条件为如下一组方程:
\[
\Phi : \varphi_ {k} (x _ {1}, x _ {2}, \dots , x _ {n}) = 0, \quad k = 1, 2, \dots , m \quad (m < n).
\]
为简便起见, 记 \(P = (x_{1}, x_{2}, \cdots, x_{n})\) , 并设
\[
\Omega = \left\{P \mid P \in D, \varphi_ {k} (P) = 0, k = 1, 2, \dots , m \right\}.
\]
若存在 \(P_0 \in \Omega, \delta > 0\) , 使得
\[
f \left(P _ {0}\right) \leq f (P), \quad \forall P \in \Omega \cap U \left(P _ {0}; \delta\right) (\text {或} \forall P \in \Omega),
\]
则称 \(f(P_0)\) 是 \(f(P)\) 在约束条件 \(\Phi\) 之下的极小值 (或最小值), 称 \(P_0\) 是相应的极小值点 (或最小值点).
类似地, 可定义条件极大 (或最大) 值.
拉格朗日乘数法
拉格朗日乘数法探源 先从 \(n = 2, m = 1\) 的最简情形说起,即设目标函数与约束条件分别为
\[
z = f (x, y) \quad {\text {与}} \quad \varphi (x, y) = 0.\tag{1}
\]
若由 \(\varphi(x, y) = 0\) 确定了隐函数 \(y = y(x)\) ,则使得目标函数成为一元函数 \(z = f(x, y(x))\) 。再由
\[
\frac {\mathrm{d} z}{\mathrm{d} x} = f _ {x} + f _ {y} \cdot \frac {\mathrm{d} y}{\mathrm{d} x} = f _ {x} - f _ {y} \cdot \frac {\varphi_ {x}}{\varphi_ {y}} = 0
\]
求出稳定点 \(P_{0}(x_{0},y_{0})=(x_{0},y(x_{0}))\) ,在此点处满足
\[
\left. (f _ {x} \varphi_ {y} - f _ {y} \varphi_ {x}) \right| _ {P _ {0}} = 0
\]
\[
\left. \left(f _ {x} \varphi_ {y} - f _ {y} \varphi_ {x}\right) \right| _ {P _ {0}} = 0, \quad \text { i . e . , } \quad \frac {f _ {x}}{f _ {y}} = \frac {\varphi_ {x}}{\varphi_ {y}}
\]
而 f 的梯度为 \((f_{x}, f_{y})\) , \(\varphi\) 的梯度为 \((\varphi_{x}, \varphi_{y})\) ,所以 \((f_{x}, f_{y})\) 与 \((\varphi_{x}, \varphi_{y})\) 成比例。
或者说,表示 \(f\) 的等值线
\[
f (x, y) = z _ {0}
\]
与曲线 \(\varphi(x,y)=0\) 在点 \(P_{0}\) 有公共切线,见图.
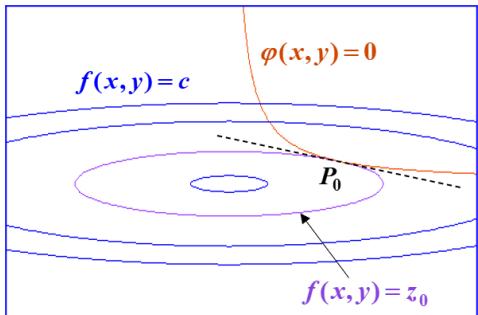
由此推知: 存在比例常数 \(\lambda_{0}\) ,满足 \((f_{x}(P_{0}), f_{y}(P_{0})) + \lambda_{0}(\varphi_{x}(P_{0}), \varphi_{y}(P_{0})) = (0, 0)\) .
这又表示: 对于函数
\[
L (x, y, \lambda) = f (x, y) + \lambda \varphi (x, y),
\]
在点 \((x_{0},y_{0},\lambda_{0})\) 处恰好满足:
\[
\left. \left(f _ {x} \varphi_ {y} - f _ {y} \varphi_ {x}\right) \right| _ {P _ {0}} = 0
\]
即
\[
\left\{ \begin{array}{l} L _ {x} = f _ {x} (x, y) + \lambda \varphi_ {x} (x, y) = 0, \\ L _ {y} = f _ {y} (x, y) + \lambda \varphi_ {y} (x, y) = 0, \\ L _ {\lambda} = \varphi (x, y) = 0. \end{array} \right.\tag{2}
\]
也就是说, (2) 式是函数 \(L(x, y, \lambda)\) 在其极值点处所满足的必要条件.
由此产生了一个重要思想:
拉格朗日乘数法 对于前面定义中所设的一般目标函数和约束条件组,应引入辅助函数
\[
\begin{array}{l} L \left(x _ {1}, x _ {2}, \dots , x _ {n}, \lambda_ {1}, \lambda_ {2}, \dots , \lambda_ {m}\right) \\ = f \left(x _ {1}, x _ {2}, \dots , x _ {n}\right) + \sum_ {k = 1} ^ {m} \lambda_ {k} \varphi_ {k} \left(x _ {1}, x _ {2}, \dots , x _ {n}\right). \end{array}
\]
称此函数为拉格朗日函数, 其中 \(\lambda_{1}, \lambda_{2}, \cdots, \lambda_{m}\) 称为拉格朗日乘数.
拉格朗日乘数法应用举例
例 (1)
求 \(S = 2(xz + yz) + xy\) 在约束条件 \(V = xyz\) 下的极值.
解 此例 以往的解法是从条件式解出显函数, 例如 \(z = \frac{V}{xy}\) , 代入目标函数后, 转而求解
\[
S = \frac {2 V}{x y} (x + y) + x y
\]
的普通极值问题.
无法将条件式作显化处理时,此法就无法进行了.
现在作拉格朗日函数
并求解以下方程组:
\[
L = 2 (x z + y z) + x y + \lambda (x y z - V),
\]
\[
\left\{ \begin{array}{l} L _ {x} = 2 z + y + \lambda y z = 0 \\ L _ {y} = 2 z + x + \lambda x z = 0 \\ L _ {z} = 2 (x + y) + \lambda x y = 0, \\ L _ {\lambda} = x y z - V = 0. \end{array} \right.
\]
为消去 \(\lambda\) ,将前三式分别乘以 \(x,y,z\) ,则得
\[
\left\{ \begin{array}{l} 2 x z + x y = - \lambda x y z \\ 2 y z + x y = - \lambda x y z \\ 2 z (x + y) = - \lambda x y z \end{array} \right.
\]
两两相减后立即得出 x = y = 2z,再代入第四式,得
\[
x = \sqrt [ 3 ]{2 V} = y, z = \sqrt [ 3 ]{2 V} / 2.
\]
注 由以上结果还可以得到一个不等式 (这是获得不等式的一种好方法). 那就是具体算出目标函数 (表面积) 的最小值:
\[
S _ {\mathrm{min}} = 2 \cdot \frac {\sqrt [ 3 ]{2 V}}{2} (\sqrt [ 3 ]{2 V} + \sqrt [ 3 ]{2 V}) + (\sqrt [ 3 ]{2 V}) ^ {2} = 3 \sqrt [ 3 ]{4 V ^ {2}}
\]
于是有 \(2z(x+y)+xy\geq 3\sqrt[3]{4V^2}\),其中 \(V=xyz\)。消去 \(V\) 后便得不等式
\[
2z(x+y)+xy\geq 3\sqrt[3]{4(xyz)^2},\qquad x>0,\ y>0,\ z>0.
\]
例(2)
抛物面 \(z = x^{2} + y^{2}\) 被平面 \(x + y + z = 1\) 截成一个椭圆.求该椭圆到原点的最长和最短距离.
解 这个问题的目标函数是 \(f(x, y, z) = \sqrt{x^2 + y^2 + z^2}\) 在条件 \(z = x^2 + y^2\) 及 \(x + y + z = 1\) 下的最值问题.
为了计算方便, 把目标函数改取距离的平方 (这是等价的), 即设
\[
L = x ^ {2} + y ^ {2} + z ^ {2} + \lambda (x ^ {2} + y ^ {2} - z) + \mu (x + y + z - 1).
\]
求解以下方程组:
\[
\left. \begin{array}{l} L _ {x} = 2 x + 2 \lambda x + \mu = 0, \\ L _ {y} = 2 y + 2 \lambda y + \mu = 0, \\ L _ {z} = 2 z - \lambda + \mu = 0, \\ L _ {\lambda} = x ^ {2} + y ^ {2} - z = 0, \\ L _ {\mu} = x + y + z - 1 = 0. \end{array} \right\} \Rightarrow \left\{ \begin{array}{r l} & 2 (x + \lambda x) \\ & = 2 (y + \lambda y) \\ & = 2 z - \lambda . \end{array} \right.
\]
由此又得 \((1 + \lambda)(x - y) = 0 \Rightarrow x = y\) . 再代入条件式, 继而得到: (这里 \(\lambda \neq -1\) , 否则将无解)
\[
\begin{array}{c} {2 x ^ {2} + 2 x - 1 = 0} \\ {x = y = \frac {- 1 \pm \sqrt {3}}{2}, z = 1 - (- 1 \pm \sqrt {3}) = 2 \mp \sqrt {3}} \end{array}
\]
这是拉格朗日函数的稳定点. 由于所求问题存在最大值和最小值, 所以
\[
\begin{array}{l} x ^ {2} + y ^ {2} + z ^ {2} = \frac {2 (- 1 \pm \sqrt {3}) ^ {2}}{4} + (2 \mp \sqrt {3}) ^ {2} \\ = \left\{ \begin{array}{l l} \frac {1}{2} (1 - 2 \sqrt {3} + 3) + 4 - 4 \sqrt {3} + 3 = 9 - 5 \sqrt {3}, \\ \frac {1}{2} (1 + 2 \sqrt {3} + 3) + 4 + 4 \sqrt {3} + 3 = 9 + 5 \sqrt {3}. \end{array} \right. \end{array}
\]
故原点至已知曲线上点的最小距离与最大距离分别为
\[
d _ {\mathrm{min}} = \sqrt {9 - 5 \sqrt {3}}, d _ {\mathrm{max}} = \sqrt {9 + 5 \sqrt {3}}
\]
例 (3)
已知圆柱面
\[
x ^ {2} + y ^ {2} + z ^ {2} - x y - y z - z x - 1 = 0,\tag{4}
\]
它与平面 \(x + y - z = 0\) 相交得一椭圆,试求此椭圆的面积.
分析
(i) 如果能求得该椭圆的长、短半轴 a 与 b,则椭圆面积为 \(\pi ab\) ;
(ii) 由方程 (4),此圆柱面关于坐标原点是对称的,故此圆柱面的中心轴是通过坐标原点的某一直线;
(iii) 因为所给平面也是通过坐标原点的,所以此平面上的椭圆截线必以坐标原点为其中心点.
解 由以上分析, 自原点至椭圆上任意点 \((x, y, z)\) 的距离 \(d = \sqrt{x^2 + y^2 + z^2}\) 之最大、小值, 就是该椭圆的长、短半轴.
(说明: 本例的题型与例 2 相类似, 但在具体计算策略上将有较大差异.)
设拉格朗日函数为
\[
\begin{array}{c} L = x ^ {2} + y ^ {2} + z ^ {2} + \lambda (x + y - z) \\ - \mu \left(x ^ {2} + y ^ {2} + z ^ {2} - x y - y z - z x - 1\right) \end{array}
\]
并令
\[
\left\{
\begin{aligned}
L_x &= 2x+\lambda-\mu(2x-y-z)=0, &&\text{(5)}\\
L_y &= 2y+\lambda-\mu(2y-z-x)=0, &&\text{(6)}\\
L_z &= 2z-\lambda-\mu(2z-x-y)=0, &&\text{(7)}\\
L_\lambda &= x+y-z=0, &&\text{(8)}\\
L_\mu &= -\left(x^2+y^2+z^2-xy-yz-zx-1\right)=0. &&\text{(9)}
\end{aligned}
\right.
\]
对 (5), (6), (7) 三式分别乘以 \(x, y, z\) 后相加, 得到
\[
\begin{array}{l} 2 \left(x ^ {2} + y ^ {2} + z ^ {2}\right) + \lambda (x + y - z) \\ - 2 \mu \left(x ^ {2} + y ^ {2} + z ^ {2} - x y - y z - z x\right) = 0, \end{array}
\]
借助 (8), (9) 两式进行化简, 又得
\[
d ^ {2} = x ^ {2} + y ^ {2} + z ^ {2} = \mu .
\]
这说明 \(d^{2}\) 的极值就是这里的 \(\mu\) (即 d 的极值就是 \(\sqrt{\mu}\) ). 问题便转而去计算 \(\mu\) .
为此先从 (5) - (8) 式消去 \(\lambda\) , 得到一个线性方程组:
\[
\left\{ \begin{array}{l l} (2 - \mu) x + 2 \mu y + (2 - \mu) z = 0 \\ 2 \mu x + (2 - \mu) y + (2 - \mu) z = 0 \\ x + y - z = 0 \end{array} \right.
\]
它有非零解 \((x, y, z)\) 的充要条件是
\[
\left| \begin{array}{c c c} 2 - \mu & 2 \mu & 2 - \mu \\ 2 \mu & 2 - \mu & 2 - \mu \\ 1 & 1 & - 1 \end{array} \right| = -3\mu^{2}+20\mu-12=0
\]
即
\[
\mu^{2}-\frac{20}{3}\mu+4=0.\tag{10}
\]
由前面讨论知道, 方程 (10) 的两个根 \(\mu_{1}, \mu_{2}\) 就是 \(d^{2}\) 的最大、小值, 即 \(a^{2}\) 与 \(b^{2}\) ; 而 \(\mu_{1} \mu_{2} = 4\) , 于是
\[
S = \pi a b = \pi \sqrt {\mu_ {1} \mu_ {2}} = 2 \pi .
\]
说明
(i) 一旦由方程 (5)-(9) 能直接求得椭圆的长、短半轴, 那就不必再去计算椭圆的顶点坐标 \((x, y, z)\) 了, 这使解题过程简单了许多.
(ii) 若用解析几何方法来处理本例的问题, 则需要先求出圆柱面的中心轴所在直线 \(l: x = y = z\) , 再求出纬圆半径 \(r = \sqrt{\frac{2}{3}}\) 和纬圆面积 \(A = \frac{2\pi}{3}\) ; 还有平面 \(x + y - z = 0\) 的法线与 \(l\) 夹角的余弦
\[
\cos \theta = \frac {(1 , 1 , 1) \cdot (1 , 1 , - 1)}{\sqrt {3} \cdot \sqrt {3}} = \frac {1}{3}.
\]
然后根据面积投影关系 \(A = S \cos \theta\) ,最后求得椭圆面积为 \(S = \frac{A}{\cos \theta} = \frac{2\pi}{3} / \frac{1}{3} = 2\pi\) .
\[
\Gamma : F (x, y) = 0.
\]
证明: \(\Gamma\) 上任意两个相距最远点处的切线互相平行, 且垂直于这两点间的连线.
证 由于 \(\Gamma\) 是光滑封闭曲线, 所以满足:
(i) F 在一个包含 \(\Gamma\) 的开域内有连续的一阶偏导数, 且 \(F_{x}^{2} + F_{y}^{2} \neq 0\) ;
(ii) 在 \(\Gamma\) 上必有相距最远的点.
设 \(P_{0}(x_{0},y_{0})\) , \(Q_{0}(u_{0},v_{0})\) 为 \(\Gamma\) 上相距最远的两点. 题目转化为:
求目标函数
\[
f (x, y, u, v) = (x - u) ^ {2} + (y - v) ^ {2}
\]
在约束条件
\[
F (x, y) = 0, F (u, v) = 0
\]
之下的极大值 \(f(x_{0}, y_{0}, u_{0}, v_{0})\) .
于是由拉格朗日乘数法, 存在 \(\lambda_{0}, \mu_{0}\) , 使点 \(M_{0}\) 成为拉格朗日函数
\[
L = (x - u) ^ {2} + (y - v) ^ {2} + \lambda F (x, y) + \mu F (u, v)
\]
的稳定点. 从而满足
\[
\left\{ \begin{array}{r l} 2 (x _ {0} - u _ {0}) + \lambda_ {0} F _ {x} (x _ {0}, y _ {0}) & = 0 \\ 2 (y _ {0} - v _ {0}) + \lambda_ {0} F _ {y} (x _ {0}, y _ {0}) & = 0 \\ - 2 (x _ {0} - u _ {0}) + \mu_ {0} F _ {u} (u _ {0}, v _ {0}) & = 0 \\ - 2 (y _ {0} - v _ {0}) + \mu_ {0} F _ {v} (u _ {0}, v _ {0}) & = 0 \end{array} \right.
\]
由前两式与后两式分别得到
\[
\begin{array}{l} (x _ {0} - u _ {0}, y _ {0} - v _ {0}) / / (F _ {x}, F _ {y}) | _ {P _ {0}}, \\ (x _ {0} - u _ {0}, y _ {0} - v _ {0}) / / (F _ {u}, F _ {v}) | _ {Q _ {0}} \end{array}
\]
前者表示 \(\overline{P_0Q_0}\) 与 \(\Gamma\) 在 \(P_0\) 的切线垂直, 后者表示 \(\overline{P_0Q_0}\) 与 \(\Gamma\) 在 \(Q_0\) 的切线垂直. 所以 \(\Gamma\) 在 \(P_0, Q_0\) 两点处的切线互相平行, 且垂直于 \(\overline{P_0Q_0}\) .
含不等式约束的优化与 KKT 条件
The Karush-Kuhn-Tucker (KKT) Conditions
https://www.youtube.com/watch?v=uh1Dk68cfWs&t=606s (2'30"开始)
- 引入 \(\max_{u\geq 0}ux\) - Dual
- KKT
性质: Primal ≥ Dual
原问题: \(\min_{x}\max_{\lambda,\nu}L(x,\lambda,\nu)\) s.t. \(\lambda \geq 0\)
对偶问题: \(\max_{\pmb{\lambda},\pmb{\nu}}g(\pmb {\lambda},\pmb {\nu}) = \max_{\pmb {\lambda},\pmb {\nu}}\min_{x}L(\pmb {x},\pmb {\lambda},\pmb {\nu})\) s.t. \(\pmb {\lambda}\geq \mathbf{0}\)
\[
L (\boldsymbol {x}, \boldsymbol {\lambda}, \boldsymbol {v}) = f _ {0} (\boldsymbol {x}) + \sum \lambda_ {i} f _ {i} (\boldsymbol {x}) + \sum v _ {i} h _ {i} (\boldsymbol {x})
\]
\[
\max _ {\boldsymbol {\lambda}, \boldsymbol {v}} L (\boldsymbol {x}, \boldsymbol {\lambda}, \boldsymbol {v}) \geq L (\boldsymbol {x}, \boldsymbol {\lambda}, \boldsymbol {v}) \geq \min _ {\boldsymbol {x}} L (\boldsymbol {x}, \boldsymbol {\lambda}, \boldsymbol {v})
\]
\[
A (\boldsymbol {x}) = \max _ {\boldsymbol {\lambda}, \boldsymbol {v}} L (\boldsymbol {x}, \boldsymbol {\lambda}, \boldsymbol {v}) \geq L (\boldsymbol {x}, \boldsymbol {\lambda}, \boldsymbol {v}) \geq \min _ {\boldsymbol {x}} L (\boldsymbol {x}, \boldsymbol {\lambda}, \boldsymbol {v}) = I (\boldsymbol {\lambda}, \boldsymbol {v})
\]
\[
A (\boldsymbol {x}) \geq \min _ {\boldsymbol {x}} A (\boldsymbol {x}) \geq \max _ {\boldsymbol {\lambda}, \boldsymbol {v}} I (\boldsymbol {\lambda}, \boldsymbol {v}) \geq I (\boldsymbol {\lambda}, \boldsymbol {v})
\]
\[
P ^ {*} = \min _ {\boldsymbol {x}} A (\boldsymbol {x}) \geq \max _ {\boldsymbol {\lambda}, \boldsymbol {v}} I (\boldsymbol {\lambda}, \boldsymbol {v}) = D ^ {*}
\]
Given general problem
\[
\begin{array}{c} \min _ {x \in \mathbb {R} ^ {n}} f (x) \\ \text { subject to } h _ {i} (x) \leq 0, i = 1, \ldots m \\ \ell_ {j} (x) = 0, j = 1, \ldots r \end{array}
\]
The Karush-Kuhn-Tucker conditions or KKT conditions are:
\[
0 \in \partial f (x) + \sum_ {i = 1} ^ {m} u _ {i} \partial h _ {i} (x) + \sum_ {j = 1} ^ {r} v _ {j} \partial \ell_ {j} (x)
\]
(stationarity)
- \(u_{i} \cdot h_{i}(x) = 0\) for all \(i\) (complementary slackness)
- \(h_i(x) \leq 0\) , \(\ell_j(x) = 0\) for all \(i, j\) (primal feasibility)
- \(u_{i} \geq 0\) for all \(i\)
(dual feasibility)
例子 1
解:化成标准形式
求解
i.e.,
交换,得
\[
\{\min _ {x} x ^ {2} \mid 1 \leq x \leq 2 \}
\]
\[
\left\{\min _ {x} x ^ {2} \mid - x + 1 \leq 0 \text { and } x - 2 \leq 0 \right\}
\]
\[
\min _ {x} x ^ {2} + \max _ {\lambda_ {1} \geq 0, \lambda_ {2} \geq 0} \lambda_ {1} (- x + 1) + \lambda_ {2} (x - 2)
\]
\[
\min _ {x} \max _ {\lambda_ {1} \geq 0, \lambda_ {2} \geq 0} x ^ {2} + \lambda_ {1} (- x + 1) + \lambda_ {2} (x - 2)
\]
\[
\max _ {\lambda_ {1} \geq 0, \lambda_ {2} \geq 0} \min _ {x} x ^ {2} + \lambda_ {1} (- x + 1) + \lambda_ {2} (x - 2)
\]
由 KKT, 则
-
\(\nabla_{x}L = 0\) ,即 \(2x - \lambda_{1} + \lambda_{2} = 0\Rightarrow x^{*} = \frac{\lambda_{1} - \lambda_{2}}{2}\)
-
\(\lambda_1(-x + 1) = 0\) ,且 \(\lambda_2(x - 2) = 0\)
-
\(\lambda_1\geq 0,\lambda_2\geq 0\)
-
\(-x + 1 \leq 0, x - 2 \leq 0\)
由互补松弛条件(条件 2)可得:
\[
\left\{ \begin{array}{l l} {\lambda_ {1} = 0} \\ {\lambda_ {2} = 0} \end{array} \right. \quad \text {或} \left\{ \begin{array}{l l} {x = 1} \\ {x = 2} \end{array} \right. \quad \Rightarrow \left\{ \begin{array}{l l} {\lambda_ {1} = 0 \mathrm{or} x = 1} \\ {\lambda_ {2} = 0 \mathrm{or} x = 2} \end{array} \right.
\]
因此,由
\[
\left\{ \begin{array}{l l} x = 1 & \\ \lambda_ {2} = 0 & \end{array} \right. \Rightarrow x ^ {*} = 1.
\]
例子 2
\[
\min f (x _ {1}, x _ {2}) = x _ {1} ^ {2} + 2 x _ {2} ^ {2} - 4 x _ {1} - 4 x _ {2}
\]
\[
\mathrm{s.t.} \quad g _ {1} (x _ {1}, x _ {2}) = x _ {1} + x _ {2} - 3 \leq 0
\]
\[
g _ {2} \left(x _ {1}, x _ {2}\right) = 5 - x _ {1} - 2 x _ {2} \leq 0
\]
解;拉格朗日函数为:
\[
L \left(x _ {1}, x _ {2}, \lambda_ {1}, \lambda_ {2}\right) = x _ {1} ^ {2} + 2 x _ {2} ^ {2} - 4 x _ {1} - 4 x _ {2} + \lambda_ {1} \left(x _ {1} + x _ {2} - 3\right) + \lambda_ {2} \left(5 - x _ {1} - 2 x _ {2}\right)
\]
对 \(x_{1}\) 和 \(x_{2}\) 求偏导得到的等式为:
\[
\frac {\partial L}{\partial x _ {1}} = 2 x _ {1} - 4 + \lambda_ {1} - \lambda_ {2} = 0
\]
\[
\frac {\partial L}{\partial x _ {2}} = 4 x _ {2} - 4 + \lambda_ {1} - 2 \lambda_ {2} = 0
\]
\[
\text { i.e., } \nabla f + \lambda_ {1} \nabla g _ {1} + \lambda_ {2} \nabla g _ {2} = \binom{2 x _ {1} - 4}{4 x _ {2} - 4} + \lambda_ {1} \binom{1}{1} + \lambda_ {2} \binom{- 1}{- 2} = 0
\]
另外, \(\lambda_{i}g_{i}=0 (i=1,2)\) . 所以,4个未知数,4个方程,
注: 结合互补松弛条件 \(\lambda_i g_i=0\) 与 KKT 条件中的不等式约束,可分为以下情形:
-
若 \(\lambda_1 = \lambda_2 = 0\) ,则 \(g_1 < 0, g_2 < 0\) ;
-
若 \(\lambda_1 = 0, \lambda_2 > 0\) ,则 \(g_1 < 0, g_2 = 0\) ;
-
若 \(\lambda_1 > 0, \lambda_2 = 0\) ,则 \(g_1 = 0, g_2 < 0\) ;
-
若 \(\lambda_{1}>0,\lambda_{2}>0\) ,则 \(g_{1}=0,g_{2}=0\)
无论哪种情形,主要是求解上面写的求导后的梯度方程,即:
\[
\frac {\partial L}{\partial x _ {1}} = 2 x _ {1} - 4 + \lambda_ {1} - \lambda_ {2} = 0,
\]
\[
\frac {\partial L}{\partial x _ {2}} = 4 x _ {2} - 4 + \lambda_ {1} - 2 \lambda_ {2} = 0.
\]
(i) 若 \(\lambda_1 = \lambda_2 = 0\) ,则 \(g_1 < 0, g_2 < 0\)
若 \(\lambda_1 = \lambda_2 = 0\) ,则只需要求解 \(x_{1}, x_{2}\) 即可:
\[
\frac {\partial L}{\partial x _ {1}} = 2 x _ {1} - 4 = 0 \Rightarrow x _ {1} = 2
\]
\[
\frac {\partial L}{\partial x _ {2}} = 4 x _ {2} - 4 = 0 \Rightarrow x _ {2} = 1
\]
那么 \(x_{1} = 2, x_{2} = 1\) 就是其中的一个解了吗?
还得验证下该解是否满足不等式 \(g_{1}<0\) 和 \(g_{2}<0\) 。
将 \(x_{1}=2, x_{2}=1\) 带入 \(g_{1}\) 和 \(g_{2}\) ,有:
\[
g _ {1} (x _ {1}, x _ {2}) = x _ {1} + x _ {2} - 3 = 2 + 1 - 3 = 0
\]
\[
g _ {2} (x _ {1}, x _ {2}) = 5 - x _ {1} - 2 x _ {2} = 5 - 2 - 2 = 1 > 0
\]
很遗憾,两个式子都无法使得 \(g_{1} < 0\) 和 \(g_{2} < 0\) ,故只能舍弃该解。
(ii)、(iii) 类似,我们以(iii)为例
(iii) 的情形为: \(\lambda_{1} > 0\) , \(\lambda_{2} = 0\) , 则 \(g_{1} = 0\) , \(g_{2} < 0\)
\[
\left\{ \begin{array}{l} \frac {\partial L}{\partial x _ {1}} = 2 x _ {1} - 4 + \lambda_ {1} - \lambda_ {2} = 0 \\ \frac {\partial L}{\partial x _ {2}} = 4 x _ {2} - 4 + \lambda_ {1} - 2 \lambda_ {2} = 0 \\ g _ {1} (x _ {1}, x _ {2}) = x _ {1} + x _ {2} - 3 = 0 \\ \lambda_ {2} = 0 \end{array} \right. \Rightarrow \left\{ \begin{array}{l} x _ {1} = 2 \\ x _ {2} = 1 \\ \lambda_ {1} = 0 \\ \lambda_ {2} = 0 \end{array} \right.
\]
发现此解与情形1的解一样(仅是这个例子一样,一般不会一样),但带入 \(g_{2}\) 函数时,有:
\[
g _ {2} (x _ {1}, x _ {2}) = 5 - x _ {1} - 2 x _ {2} = 5 - 2 - 2 = 1 > 0
\]
很可惜,依然不能使得 \(g_{2} < 0\) ,故该解还是需要舍弃。
(iv) 若 \(\lambda_1 > 0, \lambda_2 > 0\) ,则 \(g_1 = 0, g_2 = 0\)
此时,最优解在 \(g_{1}\) 和 \(g_{2}\) 函数的边界上,联立的四个方程为:
\[
\left\{ \begin{array}{l} \frac {\partial L}{\partial x _ {1}} = 2 x _ {1} - 4 + \lambda_ {1} - \lambda_ {2} = 0 \\ \frac {\partial L}{\partial x _ {2}} = 4 x _ {2} - 4 + \lambda_ {1} - 2 \lambda_ {2} = 0 \\ g _ {1} (x _ {1}, x _ {2}) = x _ {1} + x _ {2} - 3 = 0 \\ g _ {2} (x _ {1}, x _ {2}) = 5 - x _ {1} - 2 x _ {2} = 0 \end{array} \right. \Rightarrow \left\{ \begin{array}{l} x _ {1} = 1 \\ x _ {2} = 2 \\ \lambda_ {1} = 8 \\ \lambda_ {2} = 6 \end{array} \right.
\]
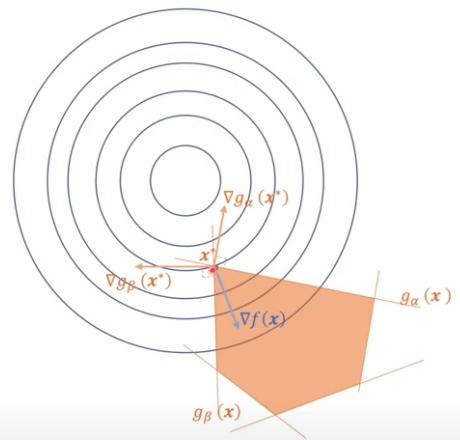
\(\min f(x), x \in \mathbb{R}^{n}\)
s.t. \(g_{i}(\pmb {x}) = \pmb{a}_{i}^{T}\cdot \pmb {x} + b_{i}\leq 0\) 其中 \(\mathrm{i} = 1,2,3\dots \mathrm{m},\pmb {a}_i\in \mathbb{R}^n,b_i\in \mathbb{R}\)
\[
\begin{array}{c} L (\boldsymbol {x}, \boldsymbol {\lambda}) = f (\boldsymbol {x}) + \sum \lambda_ {i} g _ {i} \left(\boldsymbol {x}\right) \\ \Downarrow \\ \nabla L (\boldsymbol {x}, \boldsymbol {\lambda}) = 0 \\ \Downarrow \\ - \nabla f (\boldsymbol {x}) = \sum \lambda_ {i} \cdot \nabla g _ {i} \left(\boldsymbol {x}\right) \end{array}
\]
KKT Conditions 的局限性
1. 必要,非充分
2. 方程可能不容易求解
KKT 的程序(ChatGPT 生成)
import sympy as sp

def kkt_solver_symbolic(objective_func, variables, constraints):
    """
    使用 KKT 条件求解非线性优化问题,通过符号求解方程。

参数:
- objective_func:目标函数,用户定义的符号表达式。
- variables:决策变量的符号列表。
- constraints:一个包含等式和不等式约束的字典:
    - 'eq':等式约束的列表,每个约束是一个符号表达式。
    - 'ineq':不等式约束的列表,每个约束是一个符号表达式。

返回:
- 解的结果,包括最优解和拉格朗日乘子。
"""

# 计算目标函数的梯度
objective_grad = [sp.diff(objective_func, var) for var in variables]

# 创建拉格朗日乘子
lambdas = sp.symbols(f'lambda:{len(constraints["eq"])}')
mus = sp.symbols(f'mu:{len(constraints["ineq"]})')
# 测试使用
if __name__ == "__main__":
    # 定义符号变量
    x1, x2 = sp.symbols('x1 x2')

    # 目标函数 f(x) = 0.5 * x1^2 + 0.5 * x2^2
    objective_func = 0.5 * x1**2 + 0.5 * x2**2

    # 等式约束 x1 + x2 - 1 = 0
    eq_constraint = x1 + x2 - 1

    # 不等式约束 x1 >= 0, x2 >= 0
    ineq_constraint1 = x1
    ineq_constraint2 = x2

    constraints = {
    'eq': [eq_constraint],
    'ineq': [ineq_constraint1, ineq_constraint2]
    }

    # 调用 KKT 求解器
KKT 的程序(更一般的解法)
1. 定义拉格朗日函数
构造拉格朗日函数:
\[
L (x, \lambda , \mu) = f (x) + \sum_ {i} \lambda_ {i} g _ {i} (x) + \sum_ {j} \mu_ {j} h _ {j} (x)
\]
其中, \(\lambda\) 是等式约束的拉格朗日乘子, \(\mu\) 是不等式约束的拉格朗日乘子,且 \(\mu_j \geq 0\) 。
2. 初始化
选择一个初始猜测值 \(x_0\) ,并初始化拉格朗日乘子 \(\lambda\) 和 \(\mu\) (通常设置为零或较小的正数)。
3.迭代步骤
- 梯度步:在每一步,更新 \(x\) 使得它沿着负梯度的方向前进,尽量减少拉格朗日函数值:
\[
x _ {k + 1} = x _ {k} - \alpha \nabla_ {x} L (x _ {k}, \lambda_ {k}, \mu_ {k})
\]
其中 \(\alpha\) 是步长,通常可以通过线搜索确定。
2. 拉格朗日乘子更新:
- 对于等式约束,更新拉格朗日乘子 \(\lambda\)
\[
\lambda_ {k + 1} = \lambda_ {k} + \beta g (x _ {k + 1})
\]
- 对于不等式约束,更新拉格朗日乘子 \(\mu\)
\[
\mu_ {j, k + 1} = \max (0, \mu_ {j, k} + \beta h _ {j} (x _ {k + 1}))
\]
这里 \(\beta\) 是拉格朗日乘子的步长。
3. 检查 KKT 条件的收敛性:
- 检查以下条件是否满足:
- 梯度条件: \(\nabla_{x}L(x,\lambda ,\mu)\approx 0\)
- 可行性条件:约束 \(g_{i}(x) = 0\) 和 \(h_j(x)\leq 0\)
- 互补松弛条件: \(\mu_{j}h_{j}(x) = 0\)
- 如果满足这些条件,则停止迭代;否则继续迭代。
作业: 利用 KKT conditions 求解 Optimization 问题
\[
\begin{array}{c} \min _ {x} x ^ {3} + 2 x ^ {2} - x + 1 \\ \mathsf {s . t .} x ^ {2} \leq 1 \end{array}
\]